Robot tutucu (gripper), robot kolunun ucuna takılan ve parçayı kavrayıp taşıyan, sonra bırakan uç elemandır. En yaygın çeşitleri mekanik çeneli tutucular, vakumlu tutucular, manyetik tutucular ve soft gripper adı verilen yumuşak tutuculardır. Hangi tutucunun seçileceğini parçanın biçimi, ağırlığı, yüzeyi ve hassasiyeti belirler. Robotun ne kadar iyi çalışacağı çoğu zaman robottan çok tutucuya bağlıdır.
Bir tezgah besleme hücresinde robotun ham parçayı her seferinde biraz farklı açıyla kavradığını düşünelim. Parça tezgahın aynasına eğik giriyor, tezgah alarm veriyor ve operatör müdahale ediyor. Robot doğru noktaya gidiyor, ama tutucunun çeneleri parçayı merkezlemiyor. Doğru tasarlanmış bir çene parçayı her kavrayışta aynı konuma oturtur ve sorun ortadan kalkar.
Robot tutucu çeşitleri nelerdir?
Robot tutucuları parçayı nasıl kavradıklarına göre ayrılır. Kavrama tipli tutucuların terimleri ve özellikleri ISO 14539'da tanımlanır.
| Tutucu | Nasıl kavrar | Uygun parça | Sınırı |
|---|---|---|---|
| Paralel çeneli tutucu | İki çene karşılıklı kapanır | Prizmatik ve silindirik parçalar, tezgah besleme | Çeneler parçaya göre tasarlanmalı |
| Üç çeneli tutucu | Üç çene merkeze doğru kapanır | Yuvarlak parçalar, mil, flanş | Prizmatik parçada sınırlı |
| Açısal tutucu | Çeneler bir eksen etrafında açılıp kapanır | Dar alandan alma, büyük açıklık gereken işler | Kavrama noktası açıya göre değişir |
| Vakumlu tutucu | Vantuzla yüzeyden emer | Düz ve kapalı yüzeyler, koli, sac, cam | Gözenekli ve kirli yüzeyler |
| Manyetik tutucu | Mıknatısla çeker | Çelik sac ve parçalar | Yalnızca manyetik malzeme, artık mıknatıslanma |
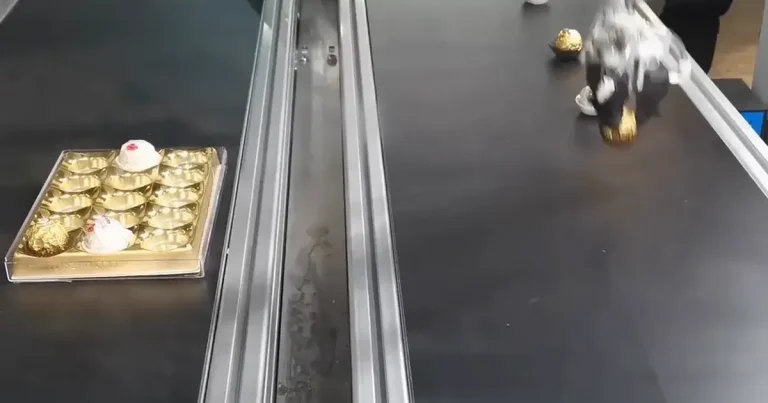
| Soft gripper | Esnek silikon parmaklarla sarar | Hassas, düzensiz ve değişken biçimli ürünler | Hafif ve orta yük |
Örneğin aynı fabrikada sac levhalar vakumlu ya da manyetik tutucuyla, işlenmiş miller üç çeneli tutucuyla, kolilenmemiş gıda ürünleri ise soft gripper ile taşınabilir. Vakumlu tutucu ile soft gripper arasında belirleyici olan ürünün yüzeyidir ve soft gripper mı vakumlu tutucu mu sorusunun cevabı çoğu zaman numune denemesiyle netleşir.
Pnömatik mi, elektrikli tutucu mu?
Pnömatik tutucular basınçlı havayla çalışır, basit, hızlı ve ekonomiktir. Elektrikli tutucular ise servo ya da step motorla çalışır ve kavrama kuvvetini, hızını ve çene konumunu programla ayarlamayı sağlar.
Pnömatik tutucu genellikle iki konumlu çalışır, tam açık ya da tam kapalı. Elektrikli tutucu ise farklı boyuttaki parçalar için farklı açıklıklara gidebilir ve hassas bir parçayı belirlenen kuvvetle kavrayabilir. Örneğin farklı çaplarda üç ürünü aynı hücrede işleyen bir sistemde elektrikli tutucu, tutucu değiştirmeden üç ürüne de uyum sağlar. Tesiste basınçlı hava yoksa ya da hava tüketimini azaltmak istiyorsanız elektrikli tutucu da öne çıkar.
Kavrama kuvveti nasıl hesaplanır?
Sürtünmeyle kavrayan bir tutucuda gereken kuvvet, parçanın ağırlığına, robotun ivmesine, çene ile parça arasındaki sürtünme katsayısına ve güvenlik payına göre hesaplanır.
Örneğin 2 kg'lık bir çelik parçayı iki çeneyle taşıyan ve 5 m/s² ivmeyle hareket eden bir robot düşünelim. Sürtünme katsayısı 0,1 ve güvenlik katsayısı 2 alındığında gereken toplam kavrama kuvveti yaklaşık 2 x (9,81 + 5) x 2 / (0,1 x 2) ≈ 296 N olur. Çenelerin parçanın biçimine uygun yuvayla yapılması, yani parçayı şekliyle tutması, gereken kuvveti belirgin biçimde düşürür. Tutucu üreticilerinin teknik föyleri ve hesap araçları bu hesabı modele göre verir.
Özel tutucu ne zaman gerekir?
Standart bir tutucu parçayı güvenle kavrayamıyorsa, aynı anda birden fazla parça taşınacaksa ya da tutucu ek işler yapacaksa özel tutucu tasarlanır. Özel tutucular genellikle standart tutucu modülleri, vantuzlar ve sensörler bir araya getirilerek kurulur.
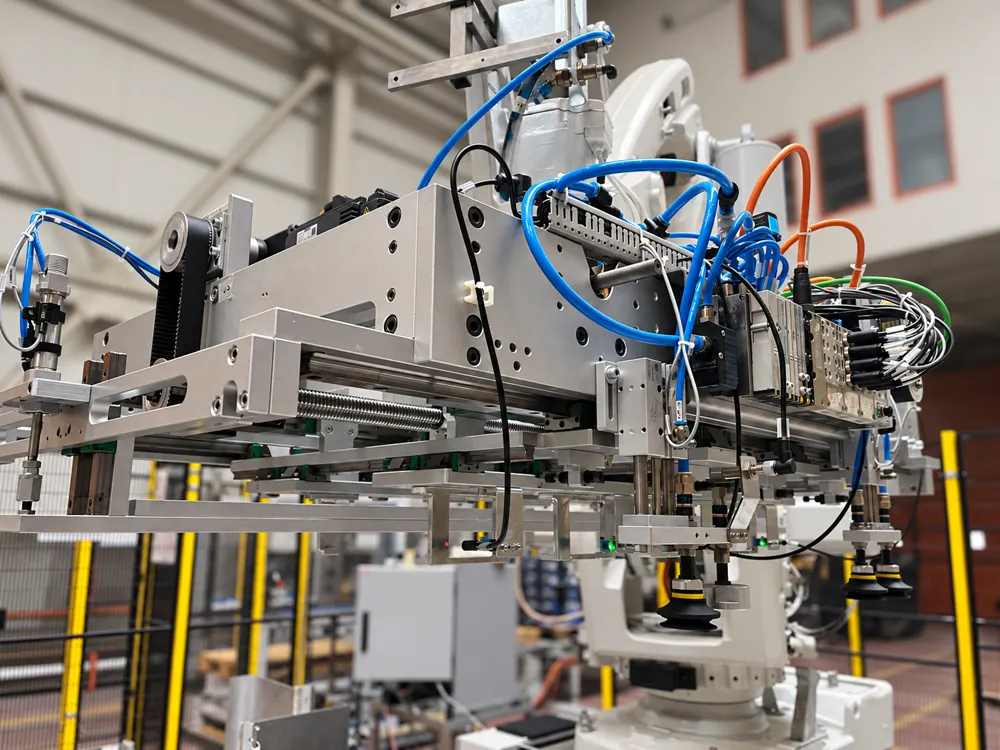
Örneğin bir pres hattında robotun aynı anda iki parçayı alıp iki istasyona bırakması gerekiyorsa çift tutuculu bir uç tasarlanır. Böylece robot bir çevrimde iki iş yapar. Tutucuya parçanın varlığını kontrol eden bir sensör ya da parçanın doğru oturduğunu gören bir kamera da eklenebilir. Bu tür tutucuların tasarımı, fikstür ve özel mekanizma tasarımıyla aynı mühendislik çalışmasının parçasıdır.
Tutucu robota nasıl bağlanır?
Tutucu robotun flanşına bir bağlantı plakasıyla takılır. Robot flanşlarının ölçüleri ISO 9409-1'de tanımlanır, bu sayede aynı tutucu uygun bir adaptörle farklı robotlara takılabilir.
Tutucunun havası, elektriği ve sinyalleri robot kolu boyunca ya da robotun içinden geçen kablo paketiyle taşınır. Sık ürün değişen hücrelerde hızlı tutucu değiştirme ünitesi kullanılır. Örneğin robot bir ürün için çeneli tutucuyu, diğeri için vakumlu tutucuyu kendisi bırakıp alabilir ve değişim saniyeler sürer.
Tutucu seçerken en sık yapılan hatalar
En sık yapılan hata, tutucunun ağırlığını robotun taşıma kapasitesinden düşmeyi unutmaktır. Robotun kataloğundaki taşıma kapasitesi tutucu ve parçanın toplamı içindir.
İkinci hata, yalnızca en kolay parçaya göre seçim yapmaktır. Örneğin bir hattaki en büyük ve en küçük parça arasındaki fark çenenin açılma aralığını aşıyorsa, tutucu ilk ürün değişiminde yetersiz kalır. Üçüncü hata, enerji kesintisinde ne olacağını düşünmemektir. Hava ya da elektrik kesildiğinde parçayı bırakmaması gereken tutucularda yaylı ya da kendinden kilitli mekanizmalar kullanılır.
İlk adım: en zor üç parçanızı belirleyin
Tutucu seçmeden önce robotun taşıyacağı parçalardan en ağır, en hafif ve kavranması en zor olanını seçin. Her birinin ağırlığını, ölçülerini, yüzeyini ve tutulabilecek yüzeylerini not edin.
Bu üç parçaya uyan bir tutucu, aradaki parçaların çoğuna da uyar. Hassas, düzensiz ya da gıda gibi ürünlerde soft gripper denemesi de seçime dahil edilmelidir. Parçalarınızla bize yazarsanız uygun tutucuyu numuneleriniz üzerinde birlikte deneyebiliriz.
Sık sorulan sorular
Gripper ne demek?
Gripper, İngilizcede tutucu anlamına gelir ve robotun parçayı kavramak için kullandığı uç elemanı anlatır. Türkçede robot tutucusu ya da robot eli olarak da geçer.
Robot tutucusu ile end effector aynı şey mi?
Tutucu, end effector denen uç elemanların bir türüdür. End effector, kaynak torcu, vida sıkma aleti ya da boya tabancası gibi robotun ucuna takılan bütün aletleri kapsar.
Bir robotta birden fazla tutucu kullanılabilir mi?
Kullanılabilir. Hızlı tutucu değiştirme ünitesiyle robot ürün değişiminde tutucusunu kendisi değiştirir ya da birden fazla kavrama tipini birleştiren kombine bir tutucu tasarlanır.
Tutucu çenesi nasıl tasarlanır?
Çene, parçanın tutulacak yüzeyinin biçimine göre tasarlanır ve parçayı her kavrayışta aynı konuma oturtacak şekilde yapılır. Hassas yüzeylerde çene yüzeyine yumuşak bir kaplama eklenebilir.