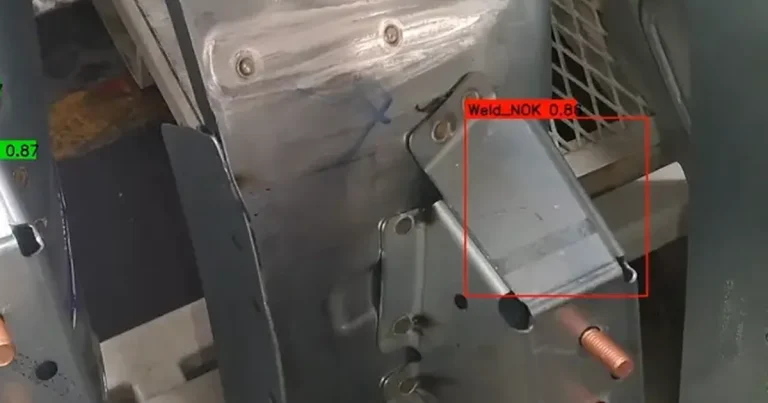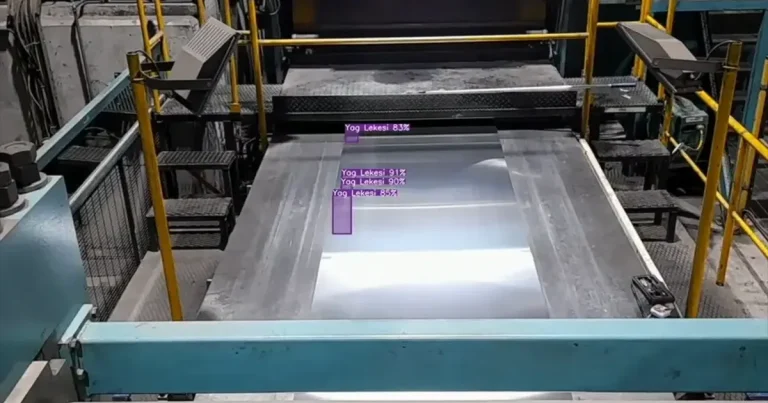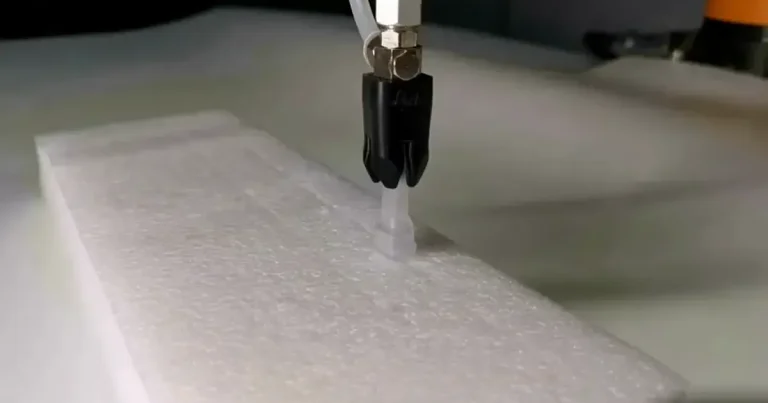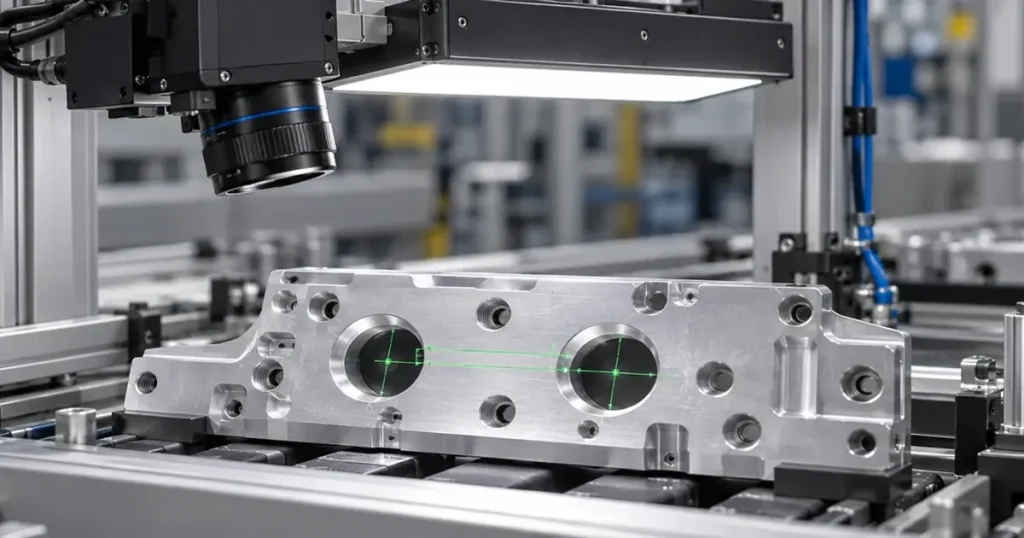
Görüntü işleme, kameranın gördüğünü bir karara çevirmektir. Hattan geçen parçanın ölçüsü toleransta mı, yüzeyinde çizik var mı, üzerindeki kod doğru mu, bunların hepsi tek bir görüntüden saniyenin altında anlaşılabilir.
Bir kalite kontrol operatörünü düşünün. Vardiyanın ilk saatinde de sekizinci saatinde de aynı dikkatle bakması beklenir. Gözü yorulur, iki operatör aynı parçaya farklı not verir, kontrol ettiği parçanın kaydı çoğu zaman tutulmaz. Görüntü işleme bu üç sorunu birlikte ortadan kaldırır. Her parçaya aynı kriterle bakar, yorulmaz ve verdiği her kararı kaydeder.
Görüntü işleme ile bilgisayarlı görü aynı şey mi?
Günlük kullanımda ikisi aynı anlamda söylenir ama aralarında bir fark var. Görüntü işleme, görüntünün kendisiyle uğraşır. Kontrastı artırır, gürültüyü temizler, kenarları bulur, bir bölgeyi ölçer.
Bilgisayarlı görü (computer vision) bir adım ileri gider ve görüntüden anlam çıkarır. Görüntüde ne olduğunu tanır, nesneleri sayar, sahneyi yorumlar. Fabrikada ikisi hep birlikte çalışır ve bu birlikteliğe makine görüşü (machine vision) denir. Siz hangi adı kullanırsanız kullanın, tedarikçiyle aynı şeyden söz ediyor olursunuz.
Bir görüntü dört adımda karara dönüşür
Önce görüntü alınır. Kamera, lens ve ışık parçanın fotoğrafını çeker. Sonucu en çok belirleyen adım budur. Yanlış ışıkla çekilmiş bir fotoğrafta en iyi yazılım da çiziği göremez. Örneğin parlak bir metal yüzeye düz ışık tutarsanız çizik parlamanın içinde kaybolur, yandan gelen bir ışıkla aynı çizik net bir gölge olarak görünür.
Sonra görüntü hazırlanır. Gürültü temizlenir, kontrast ayarlanır. Ölçüm yapılacaksa bir pikselin kaç milimetreye denk geldiği kalibrasyonla belirlenir.
Ardından aranan şey bulunur. Burada iki yol var. Ölçü, kenar ve şablon gibi tanımlı kurallarla çalışabilirsiniz ya da örnek görsellerle eğitilmiş bir yapay zekâ modeli kullanabilirsiniz.
Son olarak karar hatta gider. Kusurlu parça ayrılır, ölçüm kaydedilir ya da parçanın koordinatı robota gönderilir. Sinyal çoğunlukla hattın PLC'sine ulaşır ve hattı durdurmadan işini yapar.
Sistemi oluşturan beş parça
Bir görüntü işleme sistemi beş parçadan oluşur ve zincir en zayıf halkası kadar güçlüdür.
- Kamera. Görmek istediğiniz en küçük ayrıntı çözünürlüğü, hattın hızı da kameranın ne kadar hızlı çekmesi gerektiğini belirler.
- Lens. Kameranın ne kadar geniş bir alanı, ne kadar uzaktan göreceğini belirler. Hassas ölçümde perspektif hatası yapmayan telesentrik lensler kullanılır.
- Işık. Arkadan, halka biçiminde, kubbe içinden ya da yandan aydınlatma. Hangisinin doğru olduğunu kusurun kendisi söyler.
- Yazılım. Görüntüyü işler, kuralı ya da modeli çalıştırır, kararı verir.
- Bağlantı. Kararı PLC'ye, robota ya da ayıklama mekanizmasına taşır.
Projelerde en çok zaman ışığa harcanır. Kamera seçimi birkaç günde biter, doğru ışığı bulmak ise numunelerle denemeyi gerektirir.
Kural mı, yapay zekâ mı?
Görevin kendisi bu soruyu cevaplar. Bir deliğin çapını ölçecek, bir barkodu okuyacak ya da bir vidanın yerinde olup olmadığına bakacaksanız kural tabanlı görüntü işleme hem hızlı hem de açıklanabilir bir sonuç verir. Ne aradığınızı tarif edebiliyorsanız kural yeterlidir.
Plastik bir kapaktaki çizik ise her parçada farklı yerde, farklı boyda ve farklı açıda çıkar. Bunu bir kuralla tarif etmek çok zordur. Bu tür kusurlarda model, çiziğin neye benzediğini yüzlerce örnek görselden öğrenir. Yapay zekâ ile kalite kontrolün güçlü olduğu yer burasıdır.
Hangi yazılımla çalışılır?
Görüntü işleme yazılımları üç gruba ayrılır. OpenCV gibi açık kaynak kütüphaneler, kendi uygulamasını yazmak isteyen ekiplere esneklik sağlar. Kamera üreticilerinin endüstriyel yazılımları, ölçüm ve kod okuma gibi hazır araçlarla hızlı kurulum sunar. Yapay zekâ platformları ise görselleri etiketlemek, modeli eğitmek ve hatta çalıştırmak için kullanılır.
Seçimi yazılımın adı değil, göreviniz belirler. Hattınızın hızı, kontrol edeceğiniz kusurun türü ve tesisteki mevcut sistemlerle uyum, hangi grubun uygun olduğunu gösterir.
Fabrikada nerede kullanılır?
En yaygın kullanım kusur tespiti ve ölçümdür. Bunları montaj doğrulama, kod okuma ve robotu parçaya yönlendirme izler. Kameralar yalnızca ürünü değil sahayı da izleyebilir. Örneğin bir forkliftin yayaya fazla yaklaşması ya da baretsiz çalışan bir operatör de görüntüden tespit edilir. Kusur tespitinden saha izlemeye kadar altı görüntü işleme uygulamasının her biri farklı bir kamera ve yazılım düzeni ister.
İlk adım: göreve tek cümleyle karar verin
Görüntü işleme projesine kameradan değil, görevden başlanır. "Gövdedeki dört vidanın varlığını, dakikada 40 parça hızında kontrol etmek istiyoruz" gibi tek bir cümle yazın. Ardından birkaç kusurlu ve kusursuz numune ayırın. Kamera, lens ve ışık bu numuneler üzerinde denenir. Sistemin kusurları ne kadar güvenilir yakaladığı daha hatta kurulmadan ölçülür.
Elinizde böyle bir görev ve birkaç numune varsa bize yazın. Hangi yöntemin sizin hattınızda işe yarayacağını numuneler üzerinde birlikte görelim.
Sık sorulan sorular
Görüntü işleme nedir?
Kamera ile alınan görüntüden bilgi çıkarıp bunu bir karara çevirmektir. Fabrikada ölçüm, kusur tespiti, kod okuma ve robot yönlendirme için kullanılır.
Computer vision nedir?
Türkçesiyle bilgisayarlı görü, görüntüden anlam çıkaran alandır. Görüntüdeki nesneleri tanımak, saymak ve sahneyi yorumlamak bu alanın işidir.
Hangi kamerayı almalıyım?
Kamerayı görmek istediğiniz en küçük ayrıntı, görüş alanı ve hat hızı belirler. Lens ve ışık seçimi de en az kamera kadar önemlidir. Üçünü birlikte, numune parçalar üzerinde deneyerek seçmek en güvenli yoldur.
Mevcut hattıma kurulabilir mi?
Evet. Kamera ve ışık mevcut hatta yerleştirilir, karar hattın PLC'sine ya da robota sinyal olarak gider.
Yapay zekâ şart mı?
Değil. Ölçüm, kod okuma ve varlık kontrolü gibi işlerin çoğu kuralla yapılır. Yapay zekâ, görünümü her parçada değişen kusurlarda devreye girer.