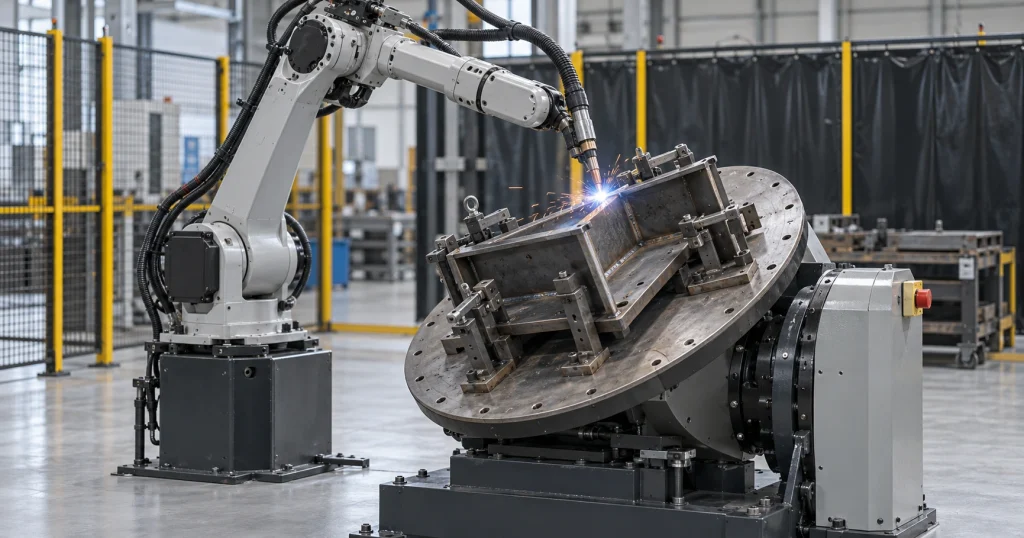
Kaynak pozisyoneri, kaynaklanacak parçayı döndüren ya da eğen ve dikişi kaynak için en uygun konuma getiren mekanizmadır. Torç sabit kalırken parça hareket eder, böylece dikiş çoğu zaman en kolay kaynak konumu olan oluk pozisyonunda atılır. Robotlu kaynakta pozisyoner, robotun ulaşamadığı yüzeyleri robota getiren ek eksendir.
Bir kazan üreticisini düşünelim. Silindirik bir gövdeye çepeçevre flanş kaynaklanıyor. Robot torcu gövdenin etrafında dolaştırmaya çalıştıkça kablo paketi zorlanıyor, dikişin alt yarısı tavan pozisyonuna düşüyor ve orada kaynak banyosu sarkıyor. Gövdeyi tek eksenli bir pozisyonere bağladığınızda gövde döner, torç tepede sabit durur ve dikişin tamamı aynı konumda atılır.
Kaynak pozisyoneri ne işe yarar?
Kaynak pozisyoneri, dikişi yerçekiminin kaynak banyosuna yardım ettiği konuma getirir. ISO 6947 kaynak pozisyonlarını tanımlar. Bunların en kolayı PA, yani oluk pozisyonudur. Kaynak banyosu dikişin içinde durur, daha yüksek akımla ve daha hızlı kaynak yapılabilir. Tavan pozisyonu (PE) ve dikey pozisyonlar (PF, PG) ise daha düşük parametre, daha fazla beceri ve daha fazla zaman ister.
Pozisyonerin ikinci işi erişimdir. Örneğin bir kutu profilin dört yüzünde de dikiş varsa robot sabit duran parçanın alt yüzüne ulaşamaz. Pozisyoner parçayı 90 derecelik adımlarla çevirdiğinde robot her yüzü üstten kaynaklar. Robotun kendisini büyütmek ya da daha uzun erişimli bir model almak çoğu zaman bu sorunu çözmez, parçayı çevirmek çözer.
Kaynak pozisyoneri çeşitleri nelerdir?
Kaynak pozisyonerleri eksen sayısına ve yerleşimine göre ayrılır. Hangisinin seçileceğini parçanın biçimi ve dikişlerin nerede olduğu belirler.
| Tip | Nasıl hareket eder | Tipik parça | Sınırı |
|---|---|---|---|
| Tek eksenli döner tabla | Parçayı dikey eksende döndürür | Flanş, kapak, küçük dairesel parçalar | Yan yüzleri eğemez |
| İki ayaklı (puntalı) pozisyoner | Parçayı iki ucundan tutup yatay eksende döndürür | Şasi, kiriş, uzun boru ve gövdeler | Uzun yerleşim alanı ister |
| İki eksenli eğme ve döndürme | Tablayı hem eğer hem döndürür | Birden fazla yüzünde dikiş olan kompakt parçalar | Ağırlık merkezi kaçıklığına duyarlıdır |
| Çift istasyonlu döner pozisyoner | İki istasyonu 180 derece çevirerek yer değiştirir | Seri üretilen orta boy parçalar | Yatırım ve yer ihtiyacı daha yüksektir |
Örneğin bir römork şasisi için iki ayaklı pozisyoner, bir şanzıman braketi için iki eksenli eğme ve döndürme pozisyoneri uygundur. Çift istasyonlu yerleşimde operatör bir istasyona parça yüklerken robot diğer istasyonda kaynak yapar, iki istasyon arasındaki ark perdesi operatörü korur.
Koordineli hareket ile indeksli pozisyoner arasındaki fark
İndeksli pozisyoner parçayı belirli açılara çevirir ve durur, robot kaynağı parça dururken atar. Koordineli pozisyoner ise robot kontrol ünitesine ek eksen olarak bağlanır ve robotla aynı anda hareket eder. Robot torcu ilerletirken pozisyoner parçayı çevirir, dikiş baştan sona oluk pozisyonunda kalır.
Örneğin bir boru ile flanş arasındaki çevresel dikişte koordineli hareket, dikişi tek seferde ve kesintisiz atmanızı sağlar. İndeksli pozisyonerde aynı dikiş birkaç parçaya bölünür ve her başlangıç ile bitiş noktası olası bir kusur yeri olur. Dikişleriniz kısa ve düz ise indeksli pozisyoner daha basit ve daha ekonomik bir çözümdür. Koordineli hareket servo motorlu pozisyoner ve robot üreticisinin ek eksen yazılımını gerektirir, bu yüzden pozisyoner genellikle robotla aynı üreticiden ya da onunla uyumlu seçilir.
Pozisyoner seçerken nelere bakılır?
Pozisyoner seçiminde yük kapasitesi kadar ağırlık merkezinin tabladan uzaklığı da önemlidir. Katalogdaki kapasite, yük tablanın merkezindeyken geçerlidir. Ağırlık merkezi tabladan ya da dönme ekseninden uzaklaştıkça pozisyonerin taşıması gereken moment büyür.
Örneğin fikstürüyle birlikte 500 kg gelen bir parçanın ağırlık merkezi tabla yüzeyinden 200 mm yukarıdaysa, tabla 90 derece eğildiğinde eğme eksenine yaklaşık 500 kg x 9,81 m/s² x 0,2 m = 981 Nm moment biner. Bu değer pozisyonerin teknik föyündeki devirme momentinin altında kalmalıdır. Diğer seçim ölçütleri de teknik föyde yazar. Tablaya sığması gereken en büyük parça için salınım çapına, robotun ihtiyaç duyduğu konum hassasiyeti için tekrar hassasiyetine ve kaynak akımını dönen parçaya ileten döner topraklamanın akım değerine bakın.
Fikstür kütlesini hesaba katmayı unutmayın. Ağır çelik bir kaynak fikstürü parçanın kendisinden ağır olabilir ve pozisyonerin kapasitesinin önemli bir kısmını tüketir. Fikstür ve pozisyoner bu yüzden birlikte tasarlanır.
Robotlu kaynakta pozisyoner ne zaman gerekir?
Robotlu kaynakta pozisyoner, dikişler parçanın birden fazla yüzünde olduğunda, dairesel dikiş bulunduğunda ya da robotun parçanın bir bölümüne erişemediğinde gerekir. Dikişlerin tamamı üst yüzdeyse ve robot torcu uygun açıyla tutabiliyorsa sabit bir fikstür yeterlidir.
Örneğin düz bir sac braket üzerindeki iki köşe dikişini robot torç açısını ayarlayarak yatay köşe pozisyonunda (PB) rahatça atar, pozisyonere gerek yoktur. Aynı braket dört yüzlü bir kutuya dönüştüğünde ise parçayı çevirmeden alt dikişlere ulaşılamaz. Robot kaynak hücresi tasarlarken pozisyoner kararını parçanın bütün dikişlerini teknik resim üzerinde işaretleyerek verin.
Elle kaynakta pozisyoner kullanılır mı?
Elle kaynakta pozisyoner yaygın olarak kullanılır. Kaynakçı parçayı vinçle çevirmek yerine ayak pedalıyla döndürür ve dikişi kendi önüne getirir. Ağır parçalarda vinç kullanımı azalır, kaynakçı eğilip bükülmeden çalışır.
Örneğin bir boru hattı imalatında elle kaynaklanan çevresel dikişler, boruyu yavaşça döndüren bir pozisyonerle oluk pozisyonunda ve daha kısa sürede atılır. Elle kaynak için alınan bir pozisyoner çoğu zaman robotla haberleşecek donanıma sahip değildir. İleride robota geçmeyi planlıyorsanız pozisyoneri bunu düşünerek seçin.
Pozisyonerli hücrede güvenlik
Pozisyonerli bir kaynak hücresinde robotun yanı sıra dönen parça da sıkışma ve çarpma riski taşır. Robot hücresinin güvenlik tasarımı ISO 10218-2'ye, risk değerlendirmesi ISO 12100'e dayanır ve pozisyoner bu değerlendirmenin içinde ele alınır. Çift istasyonlu yerleşimde operatörün bulunduğu istasyon dönmeye başlamadan önce ışık perdesi ya da iki elle kumanda ile operatörün alanı terk ettiği doğrulanır.
Bu yazı genel bilgi verir. Kendi hattınızdaki uygulama için risk değerlendirmesini yetkin bir mühendisle yapın ve ilgili standardın güncel sürümüne bakın.
İlk adım: dikişlerinizi teknik resim üzerinde işaretleyin
Pozisyoner gerekip gerekmediğini anlamak için en çok kaynakladığınız parçanın teknik resmini açın. Her dikişi işaretleyin ve hangisinin hangi yüzde, hangi pozisyonda atıldığını not edin. Parçanın ve fikstürün kütlesini ve ağırlık merkezinin yaklaşık yerini de ekleyin.
Dikişlerin çoğu tek yüzdeyse sabit fikstürle başlayabilirsiniz. Birden fazla yüze ya da çevresel dikişlere dağılıyorsa pozisyoner tipi bu işaretlerden çıkar. Metal imalatında robotlu kaynağa geçmeyi düşünüyorsanız işaretlediğiniz teknik resimle bize yazın, uygun pozisyoneri birlikte değerlendirelim.
Sık sorulan sorular
Pozisyoner ile manipülatör aynı şey mi?
Aynı şey değildir. Pozisyoner parçayı döndürür ya da eğer. Kaynak manipülatörü (kolon ve bom) ise torcu parçanın üzerinde yatay ve dikey taşır. Büyük boru ve tank kaynağında ikisi birlikte kullanılır.
Pozisyoner mevcut bir robota sonradan eklenebilir mi?
Eklenebilir. İndeksli bir pozisyoner robotla dijital sinyallerle haberleşir ve çoğu robota eklenebilir. Koordineli hareket için robot kontrol ünitesinin ek eksen desteği ve uygun yazılım seçeneği gerekir.
Döner tabla ile pozisyoner arasındaki fark nedir?
Döner tabla tek eksenli bir pozisyonerdir ve parçayı yalnızca döndürür. "Pozisyoner" adı genellikle eğme ekseni de olan iki ya da daha fazla eksenli modeller için kullanılır.
Kaynak pozisyoneri hangi kapasitelerde bulunur?
Masa üstü modellerden birkaç ton taşıyan ağır modellere kadar geniş bir aralıkta üretilir. Doğru kapasiteyi parça ve fikstür kütlesi ile ağırlık merkezinin konumu birlikte belirler.