Robot kaynak, kaynak torcunun ya da punta pensesinin bir endüstriyel robot tarafından taşındığı otomatik kaynak yöntemidir. Robot dikişi her parçada aynı yolda, aynı hızda ve aynı açıyla atar. Bu yüzden kaynak kalitesi kaynakçıdan kaynakçıya ve vardiyadan vardiyaya değişmez.
Bir braket üreticisini düşünelim. Günde birkaç yüz parça kaynaklanıyor ve iki deneyimli kaynakçının işi yetişmiyor. Yeni kaynakçı bulmak aylar sürüyor.
Aynı parçayı iki kaynakçı farklı kaynaklıyor, sonraki montaj istasyonunda bazı parçalar oturmuyor. Robot kaynak bu iki sorunu birlikte çözer. Kaynakçı dikiş atmaktan çıkar, robotu besleyen ve kaliteyi izleyen kişi olur.
Robot kaynak hangi yöntemlerde kullanılır?
Robot kaynak en çok punta, MIG/MAG (gazaltı) ve TIG kaynağında, giderek artan biçimde de lazer kaynakta kullanılır. Her yöntemin robottan ve hücreden beklediği farklıdır.
| Yöntem | Tipik kullanım | Robottan beklenen | Dikkat edilecek nokta |
|---|---|---|---|
| Punta kaynağı | Otomotiv gövde ve sac parçaları | Ağır punta pensesini taşıyacak yük kapasitesi | Pensenin iki kolu için fikstürde boşluk |
| MIG/MAG (gazaltı) | Braket, şasi, çelik konstrüksiyon | Hafif torç, uzun erişim, tel sürücü entegrasyonu | Isı girdisi yüksek, çarpılma kontrolü |
| TIG | İnce sac, paslanmaz çelik, görünür dikiş | Hassas yol takibi, düşük hız | Parça toleransı dar, tel besleme ayrı |
| Lazer kaynağı | İnce sac, hassas montaj | Yüksek tekrar hassasiyeti | Parçalar arası aralık neredeyse sıfır olmalı |
Örneğin aynı fabrikada şasi parçaları MIG/MAG ile, görünür yüzeydeki paslanmaz kapak ise TIG ile kaynaklanabilir. İki iş için ayrı robot gerekmez ama ayrı torç ve ayrı program gerekir.
Bir kaynak robot hücresinde neler bulunur?
Kaynak robot hücresi yalnızca bir robot kolundan oluşmaz. Çalışan bir hücrede aşağıdaki parçaların hepsi birlikte tasarlanır.
- Robot kolu ve kontrol ünitesi. Kaynakta genellikle altı eksenli, içi boş bilekli robotlar kullanılır, böylece kaynak kablosu bileğin içinden geçer.
- Kaynak güç kaynağı, torç ve tel sürücü. Robotla haberleşen bir kaynak makinesi, akım ve tel hızını programdan alır.
- Fikstür. Parçayı her çevrimde aynı yerde ve aynı şekilde tutar.
- Pozisyoner. Parçayı döndürerek dikişi robotun en rahat kaynak yaptığı konuma getirir. Hangi parçada hangi kaynak pozisyoneri tipinin gerektiği parçanın dikişlerine bağlıdır.
- Torç temizleme istasyonu. Sıçrantıyı belirli aralıklarla temizler, teli keser.
- Duman emişi ve güvenlik. Kaynak dumanını toplar, ark ışığına karşı perde ve çit ile operatörü korur.
Bu parçaların tasarımı, imalatı ve hatta devreye alınması bir robot hücresi projesinin kapsamıdır.
Kaynak kalitesini robot mu belirler, fikstür mü?
Kaynak kalitesini büyük ölçüde fikstür ve parçanın kendisi belirler. Robot bir noktaya defalarca aynı hassasiyetle gider, ama parça her seferinde aynı yerde değilse dikiş de kayar.
Örneğin preste kesilmiş iki sac arasında bir parçada 0,5 mm, diğerinde 2 mm aralık kalıyorsa robot ikisine de aynı dikişi atar ve ikincisi zayıf kalır. Bu yüzden robot kaynak projelerinde ilk iş, parçayı hep aynı konumda tutan bir kaynak fikstürü tasarlamaktır. Parça toleransı geniş olan işlerde robot, ark sensörü ya da lazer dikiş takip sistemiyle dikişin gerçek yerini bulur ve yolunu düzeltir.
Kaynak robotu fiyatını ne belirler?
Kaynak robotunun fiyatını robot kolundan çok hücrenin kapsamı belirler. Infabit'in 2026 itibarıyla verdiği endüstriyel robot aralığına göre orta yük sınıfında robot kolu ve kontrol ünitesi tek başına 22.000 ile 55.000 EUR bandındadır. Fikstür, pozisyoner, kaynak ekipmanı, güvenlik ve programlama dahil çalışan bir hücrenin bütçesi bu rakamın iki ile üç katı olur.
Fiyatı en çok değiştiren değişkenler parça boyutu, kaç farklı parça tipinin aynı hücrede kaynaklanacağı, pozisyoner ihtiyacı ve tek ya da çift istasyonlu yerleşimdir. Çift istasyonda operatör bir tarafa parça yüklerken robot diğer tarafta kaynak yapar, bu da robotun boş beklediği süreyi azaltır. Net rakam ancak parça ve hedef çevrim süresi belli olduğunda verilebilir.
Robot kaynak operatörü ne iş yapar?
Robot kaynak operatörü dikiş atmaz, robotun doğru dikişi atmasını sağlar. Parçayı fikstüre yükler, programı seçer, ilk parçayı kontrol eder, torcun ve kontak memesinin bakımını yapar, küçük yol düzeltmelerini robot el terminalinden girer.
Otomatik kaynakta operatör yeterliliği ISO 14732 standardına göre belgelendirilir. Kaynak prosedürünün kendisi ise ISO 15614 serisine göre onaylanır. Örneğin müşteriniz kaynaklı parçalar için prosedür onayı istiyorsa, robotla yapılan kaynak da bu onaydan geçer. Deneyimli bir kaynakçı, kaynağın neye benzemesi gerektiğini bildiği için çoğu zaman en iyi robot kaynak operatörü adayıdır.
Cobot ile kaynak ne zaman mantıklı?
Cobot ile kaynak, düşük adetli ve sık değişen işlerde mantıklıdır. Cobot'un kolunu elle tutup dikiş noktalarına götürerek yeni bir parçayı kısa sürede öğretebilirsiniz. Bu yüzden atölye tipi üretimde, haftada birkaç farklı parçanın kaynaklandığı yerlerde öne çıkar.
Ark ışığı, sıçrama ve duman nedeniyle cobot kaynakta da perde ve duman emişi şarttır, yani kaynak cobot'u tamamen açık bir alanda çalışmaz. Yüksek adetli ve ağır parçalı işlerde ise çitli bir endüstriyel robot hücresi daha verimlidir. İki robot tipinin farkını cobot ile endüstriyel robot karşılaştırmasında ayrıntılı ele aldık.
Güvenlikte nelere dikkat edilir?
Kaynak robot hücresinde güvenlik, robotun hareketinden, ark ışığından ve kaynak dumanından korunmayı kapsar. Robot hücresinin güvenlik tasarımı ISO 10218 serisine, risk değerlendirmesi ISO 12100'e dayanır ve makine Makine Emniyeti Yönetmeliği (2006/42/AT) kapsamında CE işaretiyle teslim edilir. Hücreye giriş kapısı açıldığında robot güvenli duruşa geçer, ark ışığı perdeyle sınırlanır, duman kaynağında emilir.
Bu yazı genel bilgi verir. Kendi hattınızdaki uygulama için risk değerlendirmesini yetkin bir mühendisle yapın ve ilgili standardın güncel sürümüne bakın.
İlk adım: bir parça ailesi seçin
Robot kaynağa bütün ürün gamınızla başlamanız gerekmiyor. En çok kaynaklanan, ölçüleri birbirine yakın birkaç parçayı seçin ve bunlara bir parça ailesi olarak bakın. Bu parçaların teknik resmini, kaynak noktalarını ve aylık adedini bir araya getirin.
Fikstür, robot ve yerleşim bu aileye göre tasarlanır, diğer parçalar sonra eklenir. Robot kaynağı kameralı kontrolle birleştiren metal imalat otomasyonu projelerinde de ilk değerlendirme böyle bir parça ailesiyle başlar. Seçtiğiniz parça ailesiyle bize yazarsanız ilk değerlendirmeyi birlikte yapabiliriz.
Sık sorulan sorular
Robot kaynak elle kaynaktan daha mı hızlı?
Dikiş atma süresi tek başına çok farklı değildir. Fark, robotun ara vermeden, aynı kalitede ve çift istasyonla boş beklemeden çalışmasından gelir. Toplam çıktı bu yüzden artar.
Küçük adetli işlerde robot kaynak mantıklı mı?
Parça ailesi kurulabiliyorsa evet. Çok sık değişen tekil işlerde ise programlama ve fikstür süresi kazancı azaltabilir. Bu durumda cobot ile kaynak değerlendirilir.
Mevcut kaynakçılarımız robotu kullanabilir mi?
Evet, en iyi adaylar çoğu zaman onlardır. Robot programlama ve bakım eğitimiyle kaynak bilgileri doğrudan robotun kalitesine yansır.
Robot kaynağa kalite kontrol eklenebilir mi?
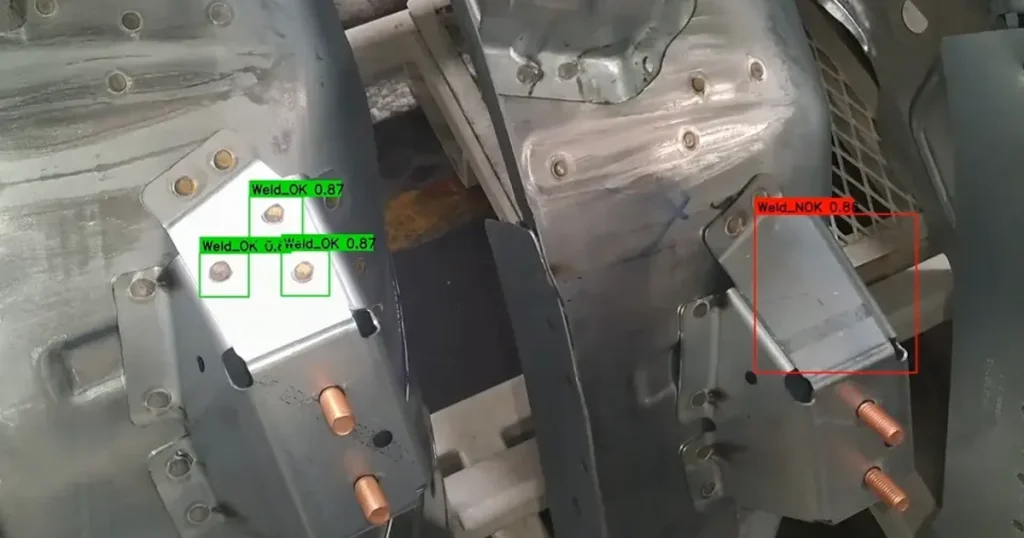
Eklenebilir. Hücrenin çıkışına kurulan bir kamera punta ve saplama kaynaklarının varlığını ve konumunu kontrol eder, eksik kaynaklı parçayı ayırır.