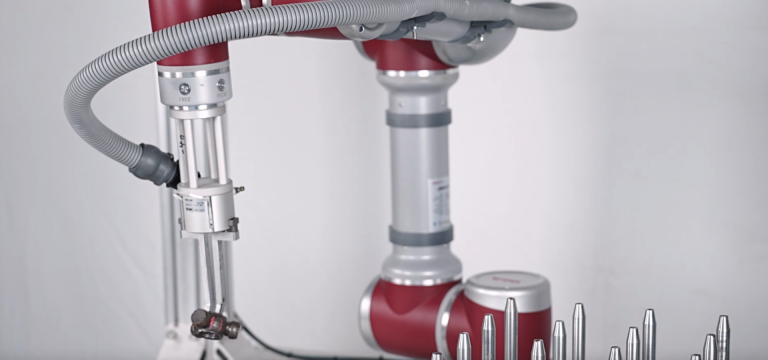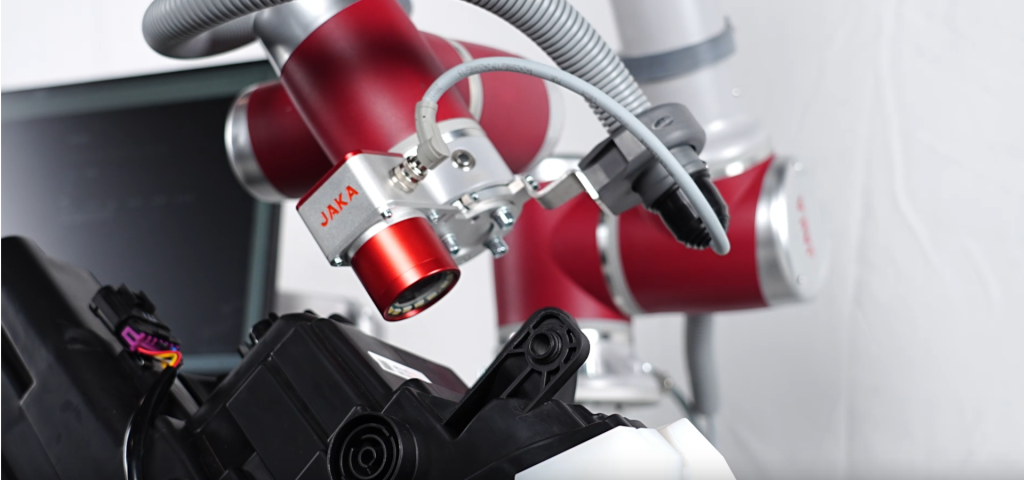
Cobot ile kalite kontrolde iş bölümü nettir. Kalite kararını kamera ve görüntü işleme yazılımı verir. Cobot ise parçayı kameranın önüne getirir, gerekirse çevirerek bütün yüzeylerini gösterir ve sonuca göre iyi ya da kötü kasasına bırakır.
Bunun neden işe yaradığını bir örnekle görelim. Bir otomotiv yan sanayi tesisinde plastik bir kapağın altı yüzü de kontrol ediliyor. Operatör her parçayı elinde çevirip ışığa tutuyor, iyi olanı bir kasaya, kötü olanı diğerine koyuyor. Vardiya sonunda kaç parçanın neden ayrıldığını kimse bilmiyor.
Sabit bir kamera bu parçanın yalnızca bir yüzünü görebilir. Parçayı çevirmesi gereken bir el lazım. Cobot burada devreye girer.
Cobot istasyonda ne yapar
İstasyonda kolaboratif robot üç işi üstlenir. Parçayı banttan, tepsiden ya da tezgahtan alır. Kameranın önünde önceden belirlenen açılarda tutar. Kararı alınca parçayı doğru akışa bırakır. Operatör tekrar eden taşıma ve bakma işinden çıkar, yalnızca sistemin emin olamadığı istisnalara bakar.
Cobot'un bu işte tercih edilmesinin nedeni operatörle aynı alanda çalışabilmesidir. Kontrol istasyonu çoğu zaman operatörün de kullandığı bir noktadır ve çit kurmak hem yer hem zaman kaybettirir.
Sabit kamera mı, cobot'lu istasyon mu
Ürün hat üzerinde akıyorsa ve kontrol edilecek tek bir yüzey varsa kamerayı hattın üzerine sabitlemek en hızlı ve en ucuz çözümdür. Parça kameranın altından geçerken denetlenir.
Kontrol edilecek birden fazla yüzey varsa, ürün çeşidi fazlaysa ya da parçanın açısını değiştirmek gerekiyorsa cobot'lu istasyon öne çıkar. Kamerayı robotun ucuna takabilir ya da robotun parçayı sabit bir kameranın önünde çevirmesini sağlayabilirsiniz. Ürün değiştiğinde yeni açıları robota öğretmeniz yeterlidir.
Hangi kontrolleri yaptırabilirsiniz
Yüzeydeki çatlak, çizik, ezik ve leke en yaygın olanlardır. Bunlara bileşenin yerinde olup olmadığının kontrolü, boyut ve tolerans ölçümü, etiket ve kod okuma ile renk kontrolü eklenebilir.
Ölçüm ve kod okuma gibi tanımı net görevlerde kural tabanlı görüntü işleme hızlı ve öngörülebilir sonuç verir. Çizik gibi görünümü her parçada değişen kusurlarda ise örneklerle eğitilen bir yapay zekâ modeli daha tutarlıdır. Hangi görevde hangisinin seçileceğini kalite kontrol projelerinde numune parçalar üzerinde deneyerek belirliyoruz.
Her kararın kaydı kalır
Operatörün gözle yaptığı kontrolün en büyük eksiği kayıttır. Cobot'lu istasyonda her parçanın sonucu, ölçüm değerleri ve görüntüsüyle birlikte saklanır. Örneğin bir müşteri şikâyeti geldiğinde o partideki parçaların görüntülerini açıp bakabilirsiniz. Kusurların hangi makinede, hangi kalıpta ya da hangi vardiyada yoğunlaştığını da aynı kayıtlardan görürsünüz.
Sınırını bilin
Cobot orta tempoda çalışır. Saniyede birden fazla parçanın geçtiği bir hatta parçaları tek tek alıp çevirmek yetişmez. Böyle hatlarda kamerayı doğrudan hattın üzerine kurun, cobot'u yalnızca kusurlu parçayı ayıklamak ya da numune almak için kullanın.
İlk adım: numune ayırın
Kontrol etmek istediğiniz parçadan birkaç kusurlu ve birkaç kusursuz numune ayırın. Kamera, ışık ve robotun parçayı tutma açıları bu numuneler üzerinde denenir ve sistemin kusurları ne kadar güvenilir yakaladığı daha istasyon kurulmadan ölçülür. Numuneleriniz hazırsa bize yazın, denemeyi birlikte planlayalım.
Sık sorulan sorular
Kalite kararını cobot mu veriyor?
Hayır. Kararı görüntü işleme sistemi verir. Cobot parçayı konumlandırır ve sonuca göre ayırır.
Mevcut hattımıza eklenebilir mi?
Evet. Cobot çit gerektirmeden hattın yanına yerleştirilebilir. Hatla nasıl haberleşeceği ve kusurlu parçanın nasıl ayrılacağı analiz aşamasında belirlenir.
Hangi sektörlerde kullanılıyor?
En yaygın olduğu yerler otomotiv yan sanayi, plastik enjeksiyon, metal imalat, elektronik ve medikal üretimdir.